
به گزارش روش سئو محققان گروه تحقیقات رباتیک ˮOpenAIˮ اخیرا توانستند سیستم رباتیکی را توسعه دهند که باعث می گردد یک دست رباتیک بتواند قابلیت چرخاندن و حرکت دادن یک مکعب را داشته باشد.
به گزارش روش سئو به نقل از ایسنا و به نقل از دیلی میل، گروه تحقیقات رباتیک "OpenAI" اخیرا موفق به توسعه دنیای رباتیک شده اند.
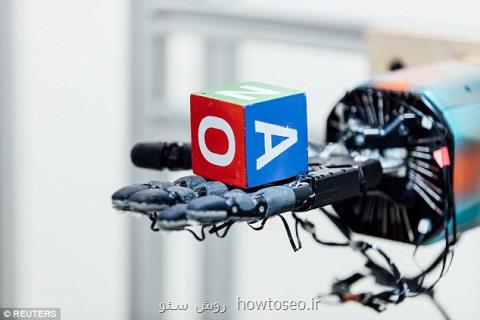
این شرکت توانسته دست رباتیکی تولید نماید که می تواند با استفاده از یک سیستم پیچیده موسوم به "داکتیل"(Dactyl)، اشیاء را جابجا کند.
محققان سیستم شبیه ساز کامپیوتری یک دست رباتیک را به نحوی آموزش دادند که با استفاده از روش آزمون و خطا، حرکات جدیدی را بیاموزد که مجموعه ای از داده های یک دست رباتیک را شامل شود.
این دست رباتیک نیاز به هیچ گونه دخالتی از جانب انسان ها ندارد.
گرچه که جابه جا کردن اشیاء یک کار معمولی در زندگی روزمره انسان ها است، ولی این امر هنوز برای ربات ها یک چالش به حساب می آید.
ربات های مدرن امروزی برای انجام وظایف خاصی طراحی شده اند و عموما قادر به استفاده از دستگاه پیچیده ای موسوم به "end effector" نیستند.
"end effector" دستگاهی است که در انتهای بازوی رباتیک قرار می گیرد و برای برقراری ارتباط با محیط اطراف طراحی شده است.
محققان این پروژه گفتند: ما روشی را تولید کردیم که بتوان آن را در یک ربات بهره برد.
محققان در ابتدا یک دست شبیه سازی شده در سیستم تولید کردند که به آن گفته شد که روش های متفاوتی برای برداشتن یک مکعب را امتحان کند.
هدف از این کار این بود که تمام ابعاد مکعب نشان داده شود. در هر بعد این مکعب یک حرف متفاوت نوشته شده بود.
هر بار که این دست مجازی این مکعب را می چرخاند و یک حرف متفاوت را نشان می داد، محققان یک امتیاز مثبت به آن می دادند.
و هر بار که این دست به اشتباه این مکعب را می چرخاند و حروف تکراری را به نمایش می گذاشت، سیستم یک امتیاز از آن کسر می کرد.
این دست مجازی خود به تنهایی قادر بود بعضی از حرکاتی که انسان انجام می دهد، مانند چرخاندن مکعب را خود انجام دهد.
زمانی که محققان عملکرد خوب این دست مجازی را دیدند، آن را در یک دست رباتیک اعمال کرده و انتقال دادند.
این دست رباتیک " Shadow Dexterous Hand" نام دارد.
محققان معتقدند این مطالعه می تواند بعنوان مثالی مهم برای الگوریتم های "یادگیری عمیق"(deep learning )باشد.
این ربات می تواند توسط شرکت هایی که به دنبال "خودکارسازی" تجهیزات کار خود هستند، مورد استفاده قرار گیرد.
نتایج این پژوهش در مقاله 'Dexterous In-Hand Manipulation' منتشر خواهد شد.